




จะปรับความเร็วในการหมุนของระยะการหมุนด้วยมอเตอร์ได้อย่างราบรื่นได้อย่างไร
ในฐานะซัพพลายเออร์ของขั้นตอนการหมุนด้วยมอเตอร์ ฉันเข้าใจถึงบทบาทสำคัญของการปรับความเร็วที่ราบรื่นในการใช้งานต่างๆ ตั้งแต่การผลิตที่มีความแม่นยำไปจนถึงการวิจัยทางวิทยาศาสตร์ ความเร็วในการหมุนที่ควบคุมอย่างดีและปรับได้ราบรื่นสามารถเพิ่มประสิทธิภาพและความแม่นยำของอุปกรณ์ของคุณได้อย่างมาก ในบล็อกนี้ ฉันจะแบ่งปันวิธีที่มีประสิทธิภาพในการปรับความเร็วของระยะการหมุนด้วยมอเตอร์อย่างราบรื่น
ทำความเข้าใจพื้นฐานของขั้นตอนการหมุนด้วยมอเตอร์
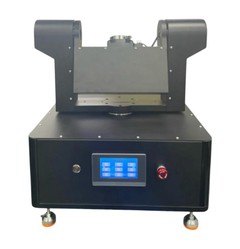
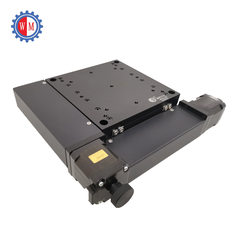
ก่อนที่จะเจาะลึกวิธีการปรับความเร็ว จำเป็นต้องมีความเข้าใจพื้นฐานเกี่ยวกับขั้นตอนการหมุนด้วยมอเตอร์ ระยะการหมุนด้วยมอเตอร์คืออุปกรณ์ที่สามารถหมุนวัตถุรอบแกนคงที่ได้ โดยทั่วไปจะประกอบด้วยมอเตอร์ กลไกการส่งกำลัง ระบบควบคุม และแท่นสำหรับวางวัตถุที่จะหมุน
ขั้นตอนการหมุนเวียนด้วยมอเตอร์มีอยู่หลายประเภทในท้องตลาด ตัวอย่างเช่นเวทีหมุนด้วยมอเตอร์พร้อมอุปกรณ์เฟืองตัวหนอนให้แรงบิดสูงและการวางตำแหน่งที่แม่นยำเนื่องจากคุณสมบัติเฉพาะของเฟืองตัวหนอน ที่ระยะการวางตำแหน่งโรตารีขนาดเล็กได้รับการออกแบบมาเพื่อการใช้งานที่มีพื้นที่จำกัดแต่ยังต้องการการหมุนที่มีความแม่นยำสูง และเวทีหมุนด้วยมอเตอร์ออปติกออกแบบมาโดยเฉพาะสำหรับการใช้งานด้านออพติคอล ให้การหมุนที่ราบรื่นและแม่นยำสำหรับส่วนประกอบทางแสง
การเลือกมอเตอร์ที่เหมาะสม
การเลือกใช้มอเตอร์เป็นขั้นตอนแรกและสำคัญที่สุดในการปรับความเร็วอย่างราบรื่น มอเตอร์ที่แตกต่างกันมีลักษณะเฉพาะที่แตกต่างกันซึ่งส่งผลต่อประสิทธิภาพการควบคุมความเร็ว
สเต็ปเปอร์มอเตอร์
สเต็ปเปอร์มอเตอร์เป็นตัวเลือกยอดนิยมสำหรับขั้นตอนการหมุนด้วยมอเตอร์ พวกมันเคลื่อนที่เป็นขั้นตอนแยกกัน และสามารถควบคุมความเร็วได้โดยการปรับความถี่ของพัลส์อินพุต ข้อดีอย่างหนึ่งของสเต็ปเปอร์มอเตอร์คือความสามารถในการยึดตำแหน่งได้อย่างแม่นยำโดยไม่ต้องมีระบบป้อนกลับ อย่างไรก็ตาม เมื่อพูดถึงการปรับความเร็วอย่างราบรื่น สเต็ปเปอร์มอเตอร์อาจมีข้อจำกัดบางประการ ที่ความเร็วต่ำ พวกมันสามารถสร้างแรงสั่นสะเทือนและเสียงรบกวนได้เนื่องจากการเคลื่อนไหวทีละขั้น เพื่อเอาชนะสิ่งนี้ เราสามารถใช้เทคโนโลยีไมโครสเต็ปปิ้งได้ Micro-Stepping แบ่งแต่ละขั้นตอนออกเป็นขั้นตอนย่อยที่เล็กลง ส่งผลให้การเคลื่อนไหวราบรื่นขึ้นและลดการสั่นสะเทือน


เซอร์โวมอเตอร์
เซอร์โวมอเตอร์เป็นอีกทางเลือกหนึ่ง พวกเขาใช้กลไกป้อนกลับ ซึ่งมักจะเป็นตัวเข้ารหัส เพื่อตรวจสอบตำแหน่งและความเร็วของเพลามอเตอร์อย่างต่อเนื่อง ช่วยให้ควบคุมความเร็วได้อย่างแม่นยำและทำงานได้อย่างราบรื่นในช่วงความเร็วที่หลากหลาย เซอร์โวมอเตอร์สามารถปรับให้เข้ากับการเปลี่ยนแปลงของโหลดได้อย่างรวดเร็วและรักษาความเร็วให้คงที่ อย่างไรก็ตาม โดยทั่วไปแล้วจะมีราคาแพงกว่าสเต็ปเปอร์มอเตอร์และต้องการระบบควบคุมที่ซับซ้อนกว่า
การควบคุมพาวเวอร์ซัพพลาย
การจ่ายไฟให้กับมอเตอร์มีผลกระทบโดยตรงต่อความเร็วในการหมุน คุณสามารถปรับความเร็วของมอเตอร์ได้โดยการควบคุมแรงดันไฟฟ้าหรือกระแสที่จ่ายให้กับมอเตอร์
การควบคุมแรงดันไฟฟ้า
สำหรับมอเตอร์กระแสตรง การปรับแรงดันไฟฟ้าเป็นวิธีที่ตรงไปตรงมาในการเปลี่ยนความเร็ว โดยทั่วไปแรงดันไฟฟ้าที่สูงขึ้นจะส่งผลให้ความเร็วในการหมุนสูงขึ้น ในขณะที่แรงดันไฟฟ้าที่ต่ำลงจะทำให้มอเตอร์ช้าลง อย่างไรก็ตาม สิ่งสำคัญที่ควรทราบก็คือความสัมพันธ์ระหว่างแรงดันไฟฟ้าและความเร็วนั้นไม่ได้เป็นเส้นตรงเสมอไป โดยเฉพาะอย่างยิ่งเมื่อมอเตอร์อยู่ภายใต้โหลด นอกจากนี้ สภาวะแรงดันไฟเกินหรือแรงดันไฟต่ำอาจทำให้มอเตอร์เสียหายได้
การควบคุมปัจจุบัน
การควบคุมกระแสที่ไหลผ่านมอเตอร์อาจส่งผลต่อความเร็วได้เช่นกัน ด้วยการจำกัดกระแส คุณสามารถลดแรงบิดเอาท์พุตของมอเตอร์ ซึ่งจะทำให้การหมุนช้าลง การควบคุมกระแสไฟฟ้ามักใช้ร่วมกับการควบคุมแรงดันไฟฟ้าเพื่อให้สามารถปรับความเร็วได้แม่นยำยิ่งขึ้น
การใช้อัลกอริธึมการควบคุมที่ราบรื่น
อัลกอริธึมการควบคุมที่ออกแบบมาอย่างดีเป็นสิ่งจำเป็นสำหรับการปรับความเร็วที่ราบรื่น อัลกอริธึมควบคุมรับอินพุตจากผู้ใช้หรือเซ็นเซอร์ และคำนวณเอาต์พุตที่เหมาะสมไปยังมอเตอร์เพื่อให้ได้ความเร็วที่ต้องการ
การควบคุมตามสัดส่วน - อินทิกรัล - อนุพันธ์ (PID)
การควบคุม PID เป็นอัลกอริธึมที่ใช้กันอย่างแพร่หลายในการควบคุมความเร็วมอเตอร์ ประกอบด้วยสามองค์ประกอบ: สัดส่วน อินทิกรัล และอนุพันธ์ คำตามสัดส่วนตอบสนองต่อข้อผิดพลาดปัจจุบันระหว่างความเร็วที่ต้องการกับความเร็วจริง คำสำคัญจะสะสมข้อผิดพลาดเมื่อเวลาผ่านไป และช่วยขจัดข้อผิดพลาดในสถานะคงที่ คำที่เป็นอนุพันธ์จะคาดการณ์ข้อผิดพลาดในอนาคตตามอัตราการเปลี่ยนแปลงของข้อผิดพลาดและให้การดำเนินการแก้ไขเพื่อป้องกันข้อผิดพลาดเกินขนาด ด้วยการปรับพารามิเตอร์ PID (Kp, Ki และ Kd) คุณสามารถเพิ่มประสิทธิภาพการควบคุมความเร็วให้เหมาะสม และบรรลุการเร่งความเร็วและการชะลอตัวที่ราบรื่น
การควบคุมลอจิกคลุมเครือ
การควบคุมลอจิกคลุมเครือเป็นอัลกอริธึมการควบคุมขั้นสูงที่สามารถจัดการระบบที่ซับซ้อนและไม่แน่นอนได้ ใช้ชุดกฎทางภาษาเพื่อประมาณการใช้เหตุผลของมนุษย์ ในบริบทของการควบคุมความเร็วมอเตอร์ ลอจิกคลุมเครือสามารถปรับให้เข้ากับสภาวะที่เปลี่ยนแปลงและให้การปรับความเร็วที่ราบรื่นโดยไม่จำเป็นต้องใช้แบบจำลองทางคณิตศาสตร์ที่แม่นยำ
ข้อพิจารณาทางกล
นอกเหนือจากด้านไฟฟ้าและการควบคุมแล้ว ปัจจัยทางกลยังมีบทบาทสำคัญในการปรับความเร็วได้อย่างราบรื่น
สายพานและเกียร์
หากขั้นตอนการหมุนด้วยมอเตอร์ของคุณใช้สายพานหรือระบบส่งกำลังเกียร์ ความตึงและการจัดตำแหน่งที่เหมาะสมถือเป็นสิ่งสำคัญ สายพานหลวมหรือเกียร์ไม่ตรงอาจทำให้เกิดการสั่นสะเทือนและกระตุกระหว่างการหมุนซึ่งจะส่งผลต่อการปรับความเร็วอย่างราบรื่น การบำรุงรักษาตามปกติ เช่น การตรวจสอบและปรับความตึงของสายพานและการจัดตำแหน่งเกียร์ เป็นสิ่งจำเป็นเพื่อให้มั่นใจถึงประสิทธิภาพสูงสุด
โหลดบาลานซ์
การกระจายโหลดบนระยะการหมุนอาจส่งผลต่อการปรับความเร็วด้วย โหลดที่กระจายไม่สม่ำเสมออาจทำให้มอเตอร์ทำงานหนักขึ้นในด้านหนึ่ง ส่งผลให้เกิดความผันผวนของความเร็ว ตรวจสอบให้แน่ใจว่าวัตถุที่จะหมุนนั้นอยู่ตรงกลางและสมดุลบนแท่นอย่างเหมาะสม
ข้อเสนอแนะและการตรวจสอบ
การตอบสนองและการตรวจสอบอย่างต่อเนื่องถือเป็นสิ่งสำคัญเพื่อให้บรรลุและรักษาการปรับความเร็วให้ราบรื่น สามารถใช้เซนเซอร์ เช่น ตัวเข้ารหัสหรือเครื่องวัดวามเร็ว เพื่อวัดความเร็วที่แท้จริงของมอเตอร์ได้ ข้อมูลป้อนกลับนี้สามารถส่งกลับไปยังระบบควบคุม ซึ่งสามารถปรับเปลี่ยนแบบเรียลไทม์เพื่อรักษาความเร็วให้คงที่
นอกจากนี้ การตรวจสอบประสิทธิภาพของระยะการหมุนด้วยมอเตอร์เมื่อเวลาผ่านไปสามารถช่วยระบุปัญหาที่อาจเกิดขึ้นได้ตั้งแต่เนิ่นๆ ตัวอย่างเช่น การสั่นสะเทือนหรือเสียงรบกวนที่เพิ่มขึ้นอาจบ่งบอกถึงปัญหากับมอเตอร์ ระบบส่งกำลัง หรืออัลกอริธึมการควบคุม การตรวจสอบและวิเคราะห์ข้อมูลประสิทธิภาพเป็นประจำสามารถช่วยป้องกันความเสียหายและทำให้การทำงานของอุปกรณ์เป็นไปอย่างราบรื่น
บทสรุป
การปรับความเร็วในการหมุนของระยะการหมุนด้วยมอเตอร์อย่างราบรื่นต้องอาศัยวิธีการที่ครอบคลุม โดยคำนึงถึงการเลือกมอเตอร์ที่เหมาะสม การควบคุมแหล่งจ่ายไฟ การใช้อัลกอริธึมการควบคุมที่เหมาะสม การพิจารณาปัจจัยทางกล ตลอดจนการตอบสนองและการตรวจสอบอย่างต่อเนื่อง โดยการปฏิบัติตามหลักเกณฑ์เหล่านี้ คุณสามารถมั่นใจได้ว่าระยะการหมุนด้วยมอเตอร์ของคุณทำงานได้อย่างมีประสิทธิภาพ และให้การหมุนที่แม่นยำและราบรื่น
หากคุณสนใจขั้นตอนการหมุนเวียนด้วยมอเตอร์ของเรา หรือต้องการข้อมูลเพิ่มเติมเกี่ยวกับเทคนิคการปรับความเร็ว เราขอเชิญคุณติดต่อเราเพื่อขอหารือเพิ่มเติมและความร่วมมือทางธุรกิจที่อาจเกิดขึ้น เรามุ่งมั่นที่จะนำเสนอผลิตภัณฑ์คุณภาพสูงและการสนับสนุนด้านเทคนิคอย่างมืออาชีพเพื่อตอบสนองความต้องการเฉพาะของคุณ
อ้างอิง
- Dorf, RC และบิชอป RH (2016) ระบบควบคุมที่ทันสมัย เพียร์สัน.
- Krause, PC, Wasynczuk, O., Sudhoff, SD, & Pekarek, SD (2013) การวิเคราะห์เครื่องจักรไฟฟ้าและระบบขับเคลื่อน ไวลีย์.
- คู่มือผู้ใช้กล่องเครื่องมือ Fuzzy Logic แมทเวิร์คส์.


